Les deux reposent sur la même idée : trouver les meilleures commandes pour contrôler un système en anticipant l’avenir. Cette méthode s’appelle la commande prédictive (CP, ou Model Predictive Control (MPC) en anglais). Il s’agit de l’une des techniques de contrôle les plus avancées, et elle fonctionne aux côtés de l’IA dans les robots les plus performants d’aujourd’hui. Elle est incontournable en robotique et dans bien d’autres domaines de pointe. D’ici la fin de cet article, vous aurez une intuition solide de cette méthode, et vous ne verrez plus ces technologies de la même manière.
L’éventail des applications de la commande prédictive
La commande prédictive est au cœur du contrôleur du robot humanoïde Atlas de Boston Dynamics (Boston Dynamics, 2023), et le contrôleur de marche de son robot quadrupède Spot repose aussi sur elle (Boston Dynamics, 2024). SpaceX fait atterrir les premiers étages de Falcon 9 en recalculant la trajectoire d’atterrissage à bord en une fraction de seconde (Blackmore, 2016). La méthode n’est pas nouvelle : l’industrie des procédés chimiques l’utilise depuis des décennies (Qin et Badgwell, 2003), mais son intégration au contrôle robotique est plus récente : elle a été rendue possible par des algorithmes d’optimisation et des ordinateurs assez rapides pour recalculer les trajectoires de mouvement en temps réel (Wensing et al., 2024 ; Boston Dynamics, 2024). Elle est même utilisée dans l’espace : en 2010, la mission suédoise PRISMA s’en est servie pour optimiser la trajectoire orbitale de deux satellites en formation (Larsson et al., 2010).
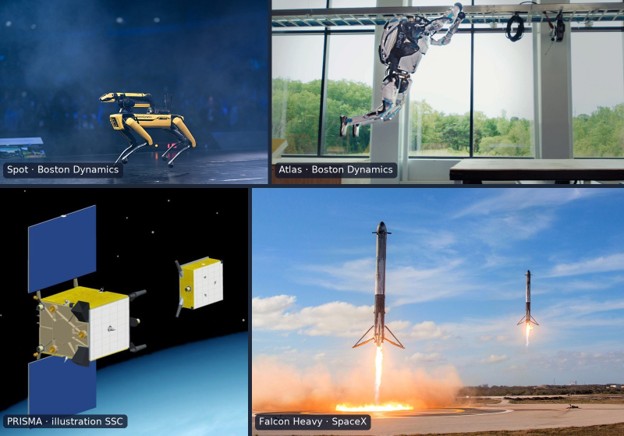
Spot et Atlas (Boston Dynamics), les deux satellites de PRISMA en vol en formation (illustration) et atterrissage de Falcon Heavy (SpaceX). Images : Web Summit (CC BY 4.0), © Boston Dynamics, © Prisma/Swedish Space Corporation (via l’ESA), SpaceX.
Qu’ont ces systèmes de contrôle en commun ? Trois concepts, illustrés avec la démo du pendule double.
La commande prédictive en trois concepts
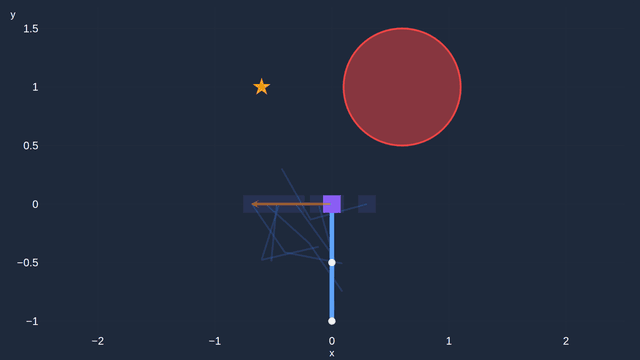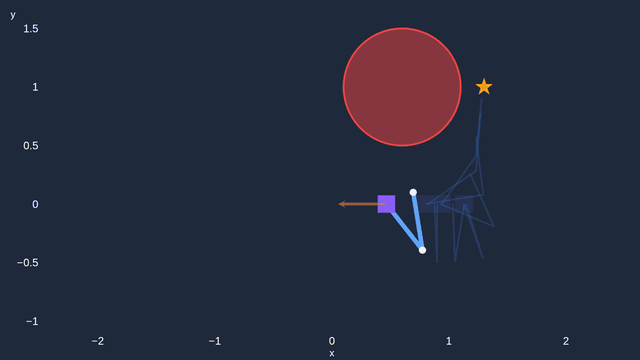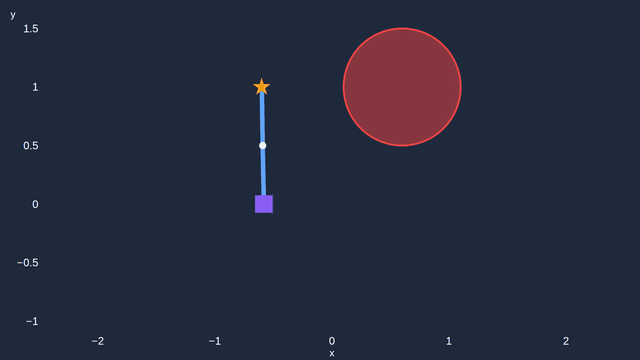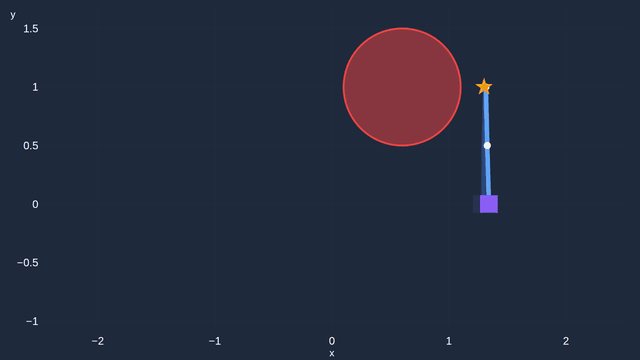
Considérons le pendule. Deux segments reliés par des pivots libres, debout sur un chariot qui glisse horizontalement. Le chariot est la seule pièce motorisée : un moteur pour trois pièces qui bougent. Sans contrôle adéquat, le pendule tombe, tout simplement.
Si on devait résumer ce que fait le contrôleur du pendule en une phrase, ce serait celle-ci : il utilise un modèle pour prédire le mouvement du pendule, un objectif pour savoir où l’amener, et des contraintes pour savoir ce qu’il doit éviter de faire.
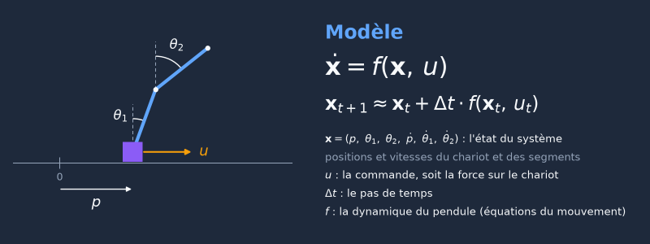
1. Le modèle
Des équations qui modélisent la dynamique du pendule double, assez fidèles pour simuler son évolution dans le temps.
2. L’objectif
Dans la démonstration, il s’agit de la distance entre le bout du pendule et la cible (étoile). Le chariot doit donc être poussé avec une force de façon à respecter cet objectif. Dans le cas d’un robot humanoïde, il pourrait s’agir de la direction de marche demandée.
3. Les contraintes
Des limites que le système n’a jamais le droit de dépasser. Ici, il s’agit du cercle rouge, une zone interdite où les segments du pendule ne doivent pas entrer. Les contraintes peuvent aussi être les limites physiques du système, comme la force ou la vitesse maximale d’actionneurs robotiques.
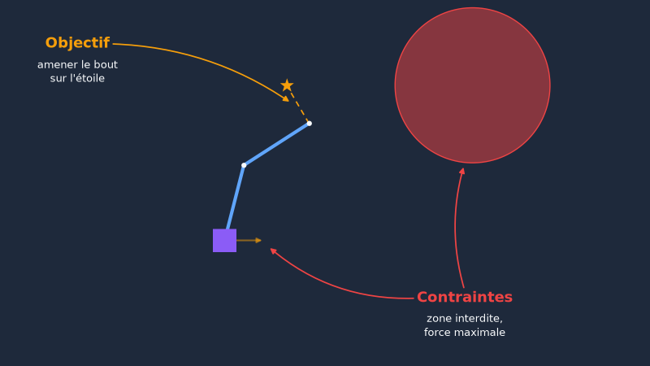
Comment ces trois concepts fonctionnent-ils ensemble pour trouver la bonne séquence de mouvement, car il existe presque une infinité de séquences de mouvement possibles pour le chariot ?
Prédire, garder la meilleure séquence de contrôle, recommencer 67 fois par seconde
Le contrôleur procède comme un joueur d’échecs qui pense quelques coups à l’avance, mais plusieurs fois par seconde. Il cherche, sur un court horizon, la meilleure séquence de mouvement possible pour remplir son objectif, tout en respectant les contraintes. Malgré l’infinité de séquences possibles, il trouve la meilleure commande, parce qu’il peut prédire l’évolution du système avec son modèle mathématique. En termes mathématiques, il résout un problème d’optimisation : trouver la séquence de commandes qui minimise l’objectif sans violer les contraintes.
Une fois la meilleure commande trouvée, il l’envoie au chariot. Puis il recommence cette recherche plusieurs fois par seconde. Cela peut sembler du gaspillage, mais c’est ce qui fait la force de la méthode : comme la réalité n’est jamais parfaitement simulable, replanifier à partir de l’état actuel du système corrige l’erreur : la dérive inévitable entre la réalité et le modèle. Dans la démo du pendule double, ce processus est répété environ 67 fois par seconde.
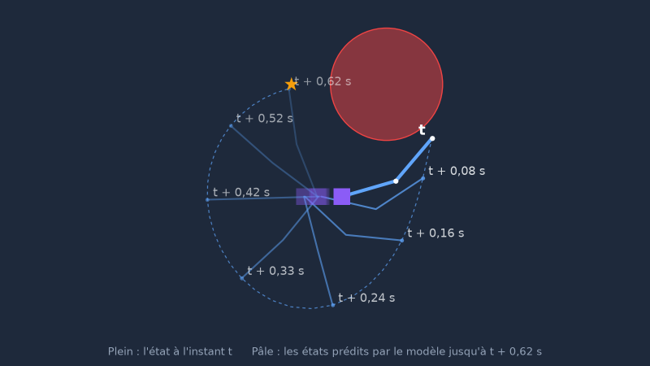
Émergence de contrôles complexes
Avec un seul objectif simple, diminuer la distance entre le bout du pendule et la cible, le contrôleur trouve des séquences de commandes complexes. D’abord, il relève le pendule double et le tient debout, parce que c’est la meilleure façon qu’il a trouvée de réduire la distance. Eh oui, on n’a jamais précisé au contrôleur que le pendule doit se retrouver debout : son seul objectif est de réduire la distance entre le bout du pendule et la cible. Ensuite, quand la cible passe de l’autre côté du cercle rouge, il fait contourner le cercle au pendule et réutilise son élan en chemin, comme un gymnaste à la barre fixe.
Les chercheurs y voient l’une des grandes forces de la méthode : on décrit l’objectif avec de simples fonctions de coût, et elle trouve d’elle-même comment le système doit bouger pour l’atteindre (Tassa et al., 2012). De plus, il est possible de spécifier plusieurs objectifs de contrôle avec différents niveaux d’importance, comme maintenir un humanoïde debout tout en avançant dans une certaine direction ; la commande prédictive trouve comment faire marcher le robot sans qu’il tombe. Un autre exemple de priorisation d’objectifs : éviter que la fusée s’écrase a préséance sur la précision de son point d’atterrissage (la précision verticale est priorisée par rapport à celle dans le plan du sol).
Pourquoi les ingénieurs utilisent la CP, et ses limites
Ses principaux avantages :
- Les contraintes, comme une zone interdite ou la force maximale d’un moteur, sont spécifiées dans le contrôleur, et le mouvement planifié les respecte.
- La commande prédictive gère plusieurs objectifs de contrôle simultanément, avec des niveaux d’importance différents.
- Elle est transparente : on peut voir la séquence de mouvement qu’elle prévoit avant qu’elle agisse.
- Le calcul s’effectue en temps réel, à chaque pas, à partir du modèle. Si l’objectif ou une contrainte change, le calcul suivant en tient compte tout de suite.
En revanche, le modèle est aussi son principal coût : le contrôleur est aussi bon que la définition mathématique du système. Pour Boston Dynamics, la prédiction fait la force de la commande prédictive, mais le besoin d’un modèle en est la malédiction (Boston Dynamics, 2023). De plus, replanifier en temps réel demande de la puissance de calcul à bord (Boston Dynamics, 2024). Plus le contrôleur regarde loin dans le futur, plus ce calcul est lourd. Enfin, le contrôleur trouve la meilleure commande avec son budget de calcul, pas toujours la meilleure commande possible. Il peut aussi converger vers un minimum local.
Mon expérience personnelle avec la méthode
Dans mon travail au Centre de robotique et de vision industrielles (CRVI), j’ai eu la chance d’appliquer cette technique à des problèmes de contrôle complexes. Il s’agit d’une technique très puissante. Elle gère naturellement les systèmes sur-actionnés et sous-actionnés et plusieurs objectifs de contrôle simultanément. Elle offre un cadre de plus haut niveau qui fait abstraction d’une bonne partie de la complexité de la conception d’algorithmes de contrôle, tout en résolvant des problèmes impossibles pour des méthodes de contrôle plus simples. Pour plus de détails sur le fonctionnement interne de la commande prédictive, consultez l’excellente vidéo de Lasse Peters (en anglais) : Model Predictive Control – Part 1: Introduction to MPC.
Sources
- Boston Dynamics (2023). Picking Up Momentum. Blogue de l’entreprise.
- Boston Dynamics (2024). Starting on the Right Foot with Reinforcement Learning. Blogue de l’entreprise.
- Blackmore, L. (2016). Autonomous Precision Landing of Space Rockets. The Bridge 46(4), National Academy of Engineering.
- Qin, S. J. et Badgwell, T. A. (2003). A survey of industrial model predictive control technology. Control Engineering Practice 11, 733-764.
- Wensing, P. M. et al. (2024). Optimization-Based Control for Dynamic Legged Robots. IEEE Transactions on Robotics 40, 43-63.
- Larsson, R. et al. (2010). Flight Results from SSC’s GNC Experiments within the PRISMA Formation Flying Mission. 61e Congrès international d’astronautique.
- Tassa, Y., Erez, T. et Todorov, E. (2012). Synthesis and Stabilization of Complex Behaviors through Online Trajectory Optimization. IROS 2012.